


Przekładnie są niezbędne w układach przekładniowych. W motoryzacji odgrywają kluczową rolę w skrzyni biegów. Ręczne skrzynie biegów korzystają z biegów w skrzyni biegów. Różne kombinacje przełożeń umożliwiają dostosowanie prędkości i momentu obrotowego do różnych warunków jazdy, takich jak przyspieszanie, jazda lub podjazd. Przekładnie śrubowe redukują hałas i wibracje, zapewniając większy komfort jazdy.
一, Rodzaje i funkcje przekładni
1,0. Rodzaje przekładni
Istnieje wiele rodzajów przekładni. Najpopularniejsza metoda klasyfikacji opiera się na osi przekładni. Ogólnie dzieli się je na trzy typy: oś równoległa -, oś przecinająca - i oś skrzyżowana -. Przekładnie zębate z osią równoległą - obejmują koła zębate czołowe, koła zębate śrubowe, koła zębate wewnętrzne, zębatki i zębatki śrubowe itp. Przekładnie z osią przecinającą się - obejmują proste koła zębate stożkowe, spiralne koła zębate stożkowe, koła zębate stożkowe zerowego - stopnia itp. Przekładnie ze skrzyżowanymi - osiami obejmują przekładnie śrubowe ze skrzyżowanymi -, ślimaki i koła ślimakowe, przekładnie hipoidalne itp.
(Klasyfikacja i rodzaje przekładni).
|
Klasyfikacja przekładni |
Rodzaj przekładni |
Efektywność(%) |
|
Wał równoległy |
Przekładnia czołowa |
98.0-99.5 |
|
Stojak |
||
|
Przekładnia wewnętrzna |
||
|
Przekładnia śrubowa |
||
|
Spiralny stojak |
||
|
Przekładnia w jodełkę |
||
|
Wał przecinający |
Prosta przekładnia stożkowa |
98.0-99.0 |
|
Spiralna przekładnia stożkowa |
||
|
Przekładnia stożkowa o zerowym-stopniu |
||
|
Skrzyżowany wał |
Skrzyżowane koła zębate śrubowe |
70.0-95.0 |
|
Cylindryczny ślimak i koło ślimakowe |
30.0-80.0 |
Sprawności wymienione w tej tabeli to sprawności przekładni i nie obejmują strat spowodowanych przez łożyska, smarowanie mieszające itp. Zazębienie par kół zębatych na osiach równoległych i przecinających się zasadniczo ma charakter toczny, a poślizg względny jest bardzo mały, więc sprawność jest wysoka. W przypadku-śrubowych przekładni zębatych ze skrzyżowaną osią oraz ślimaka i koła ślimakowego oraz innych par kół zębatych-z osią skrzyżowaną, ponieważ w celu przeniesienia mocy obrót jest generowany poprzez względne poślizg, wpływ tarcia jest bardzo duży, a wydajność przekładni maleje w porównaniu z innymi przekładniami. Sprawność przekładni to sprawność przekładni w normalnych warunkach montażu. W przypadku nieprawidłowego montażu, szczególnie przy nieprawidłowej odległości montażu przekładni stożkowej i wystąpieniu błędu w punkcie przecięcia stożka, jej wydajność znacznie spadnie.
2.0 Rola kół zębatych. Koła zębate
Aby były skuteczne, koła zębate muszą być używane parami
2.1 Przenieś moc ruchu mechanicznego: w wielu samochodach jest wiele biegów. Przekładnie te mogą pomóc w obsłudze samochodów lub różnych innych maszyn. Na przykład, jak urządzenie zmiany biegów w samochodach i przemysłowych skrzyniach redukcyjnych itp. Pełniąc rolę kół zębatych, mogą działać normalnie.

2.2 Zmień kierunek ruchu:
Poniższy rysunek przedstawia prawo zmiany kierunku ruchu przez różne kombinacje biegów.


2.3 Zmiana prędkości ruchu: Zainstalowanie w maszynie kombinacji dużych i małych przekładni może spowodować szybkie przyspieszanie lub zwalnianie maszyny, na przykład w przypadku skrzyń redukcyjnych i urządzeń przyspieszających.

2.4 Zmień moment obrotowy lub skręt: Połączenie dużych i małych kół zębatych zmieni moment obrotowy wytwarzany przez koła zębate; (Szczegółowe wyjaśnienie znajduje się w trzecim punkcie poniżej.)
2, Przełożenia i kierunki obrotu przekładni zębatych
Przełożenie przekładni to stosunek prędkości kątowych dwóch obracających się elementów mechanizmu, znany również jako stosunek prędkości. Przełożenie składnika a i składnika b wynosi i=ωa/ωb=na/nb, gdzie ωa i ωb to prędkości kątowe odpowiednio składnika a i b (w radianach na sekundę); na i nb to odpowiednio prędkości obrotowe składnika a i b (obroty na minutę).
1. Mechanizm przekładni jednostopniowej -: Zespół przekładni utworzony w wyniku zazębienia pary kół zębatych nazywany jest mechanizmem przekładni jednostopniowej -.
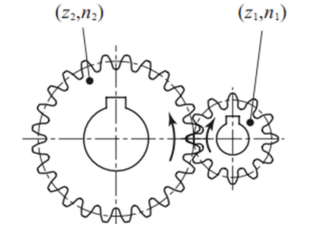
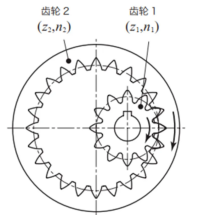
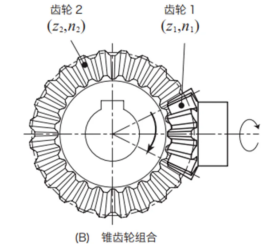
Niech liczba zębów koła napędowego jednostopniowego mechanizmu przekładniowego będzie wynosić z1, liczba obrotów n1, liczba zębów koła napędzanego z2, a liczba obrotów n2. Równanie obliczeniowe przełożenia jest następujące:
Współczynnik transmisji=z2/z1=n1/n2
Ze względu na wartość przełożenia przekładnię-jednostopniową przekładnię można podzielić na trzy kategorie:
Przełożenie < 1,-zwiększająca prędkość mechanizm przekładniowy, n1 < n2
Przełożenie przekładni=1, mechanizm przekładni-o stałej prędkości, n1=n2
Przełożenie > 1,-mechanizm redukujący prędkość, n1 > n2
2.0 Dwustopniowy mechanizm przekładniowy: Dwustopniowy-mechanizm przekładniowy składa się z dwóch zestawów jednostopniowych-mechanizmów przekładniowych.
Poniższy rysunek przedstawia strukturę-dwustopniowego mechanizmu przekładniowego.

Współczynnik transmisji=z2/z1 * z4/z3=n1/n2 * n3/n4.
Poniżej znajduje się przykład obliczenia przełożenia przekładni dwustopniowej mechanizmu przekładniowego.
|
Numer seryjny |
Przedmiot |
Kod |
Formuła |
Przykład obliczeń |
|
|
Wałek zębaty |
Duży sprzęt |
||||
|
1 |
Liczba zębów (koło pierwszego stopnia) |
Z1,Z2 |
Ustaw wartość |
10 |
24 |
|
2 |
Liczba zębów (koło drugiego stopnia) |
Z3,24 |
12 |
30 |
|
|
3 |
Obrót (bieg 1) |
n1 |
1200 |
- |
|
|
4 |
Przełożenie przekładni (pierwszy stopień) |
i1 |
Z2/Z1 |
2.4 |
|
|
5 |
Przełożenie przekładni (drugi stopień) |
i2 |
Z4/Z3 |
2.5 |
|
|
6 |
Przełożenie transmisji |
i |
i1×i2 |
6 |
|
|
7 |
Prędkość obrotowa (biegi 2 i 3) |
n2 |
n1/i1 |
500 |
|
|
8 |
Prędkość obrotowa (bieg 4) |
n4 |
n1/i |
- |
200 |
|
Jednostką prędkości obrotowej jest obr./min. Wartość zadana jest wartością zadaną przez projektanta. |
|||||
3. Zależność pomiędzy momentem obrotowym, mocą i prędkością obrotową
Najpierw spójrzmy na niektóre formuły i zrozumiejmy je krok po kroku.
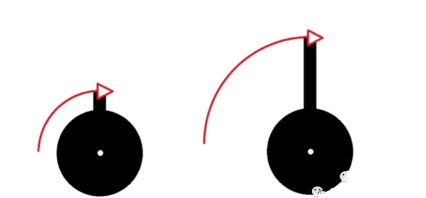
A. W fizyce moment siły, moment siły=siła × ramię dźwigni (linia prosta). Wzór na obliczenie momentu siły to M=L×F. Jednostką momentu siły jest Newton - metr, zwany po prostu N - m, o symbolu N*m.
Ramię dźwigni OA × siła Fa=ramię dźwigni OB × siła Fb.

B. W stanie obrotowym moment obrotowy (specjalny moment siły)=F (siła) × r (promień obrotu), to znaczy iloczyn siły stycznej i promienia okręgu od siły do punktu działania. Wzór na obliczenie momentu obrotowego jest następujący: M=F*r.
C. Zależność momentu obrotowego od prędkości obrotowej: T=9550P / n, P=T * n / 9550; P to moc w kilowatach (kW); T to moment obrotowy w Newtonach - metrach (N·m); n to prędkość obrotowa w obrotach na minutę (r/min). 9550 jest stała.
D. Zależność pomiędzy mocą a momentem obrotowym i prędkością obrotową: Moc (kW) P=Moment obrotowy (N·m) T × Prędkość obrotowa (RPM) n/9550, czyli P=T*n/9550, co można zrozumieć na poniższym rysunku.

Jak widać na wykresie obrotów przekładni, moc pozostaje niezmieniona (pomijając straty w przekładni), ale prędkość obrotowa jest zmniejszona. Zgodnie z mocą=moment obrotowy × prędkość obrotowa (*stała) liczba zmniejszeń prędkości obrotowej po stronie koła jest taka sama, jak liczba zwiększeń momentu obrotowego po stronie koła -. Jest to tak-zwany „momentem obrotowym koła”.
mi. Zależność pomiędzy mocą i momentem obrotowym a prędkością kątową: Moc P=moment obrotowy T × prędkość kątowa ω.
Ponieważ moc P=praca W ÷ czas t i praca W=siła F × odległość s, więc P=F×s/t=F× prędkość liniowa v. Tutaj v jest prędkością liniową. W silniku prędkość liniowa v wału korbowego=prędkość kątowa ω wału korbowego × promień r wału korbowego.
Podstawiając do powyższego wzoru otrzymujemy: moc P=siła F × promień r × prędkość kątowa ω. I siła F × promień r=moment obrotowy. Można zatem stwierdzić, że moc P=moment obrotowy × prędkość kątowa ω. Zatem moc silnika można obliczyć na podstawie momentu obrotowego i prędkości obrotowej.
Przykłady zdjęć.

Relacje uzupełniające: Poniższe dotyczą ruchu jednostajnego po okręgu.
1. Prędkość liniowa V=s/t=2πR/T.
2. Prędkość kątowa ω=Φ/t=2π/T=2πf.
3.Zależność pomiędzy prędkością liniową a prędkością kątową: Prędkość liniowa=prędkość kątowa × promień, V=ωR.
4.Zależność prędkości kątowej od prędkości obrotowej ω=2πn (tutaj częstotliwość i prędkość obrotowa mają to samo znaczenie).
5.Okres i częstotliwość T=1/f.
Główne wielkości fizyczne i jednostki: Długość łuku (S): metr (m); kąt (Φ): radian (rad); częstotliwość (f): herc (Hz); okres (T): sekunda (s); prędkość obrotowa (n): r/s; promień (R): metr (m); prędkość liniowa (V): m/s; prędkość kątowa (ω): rad/s.